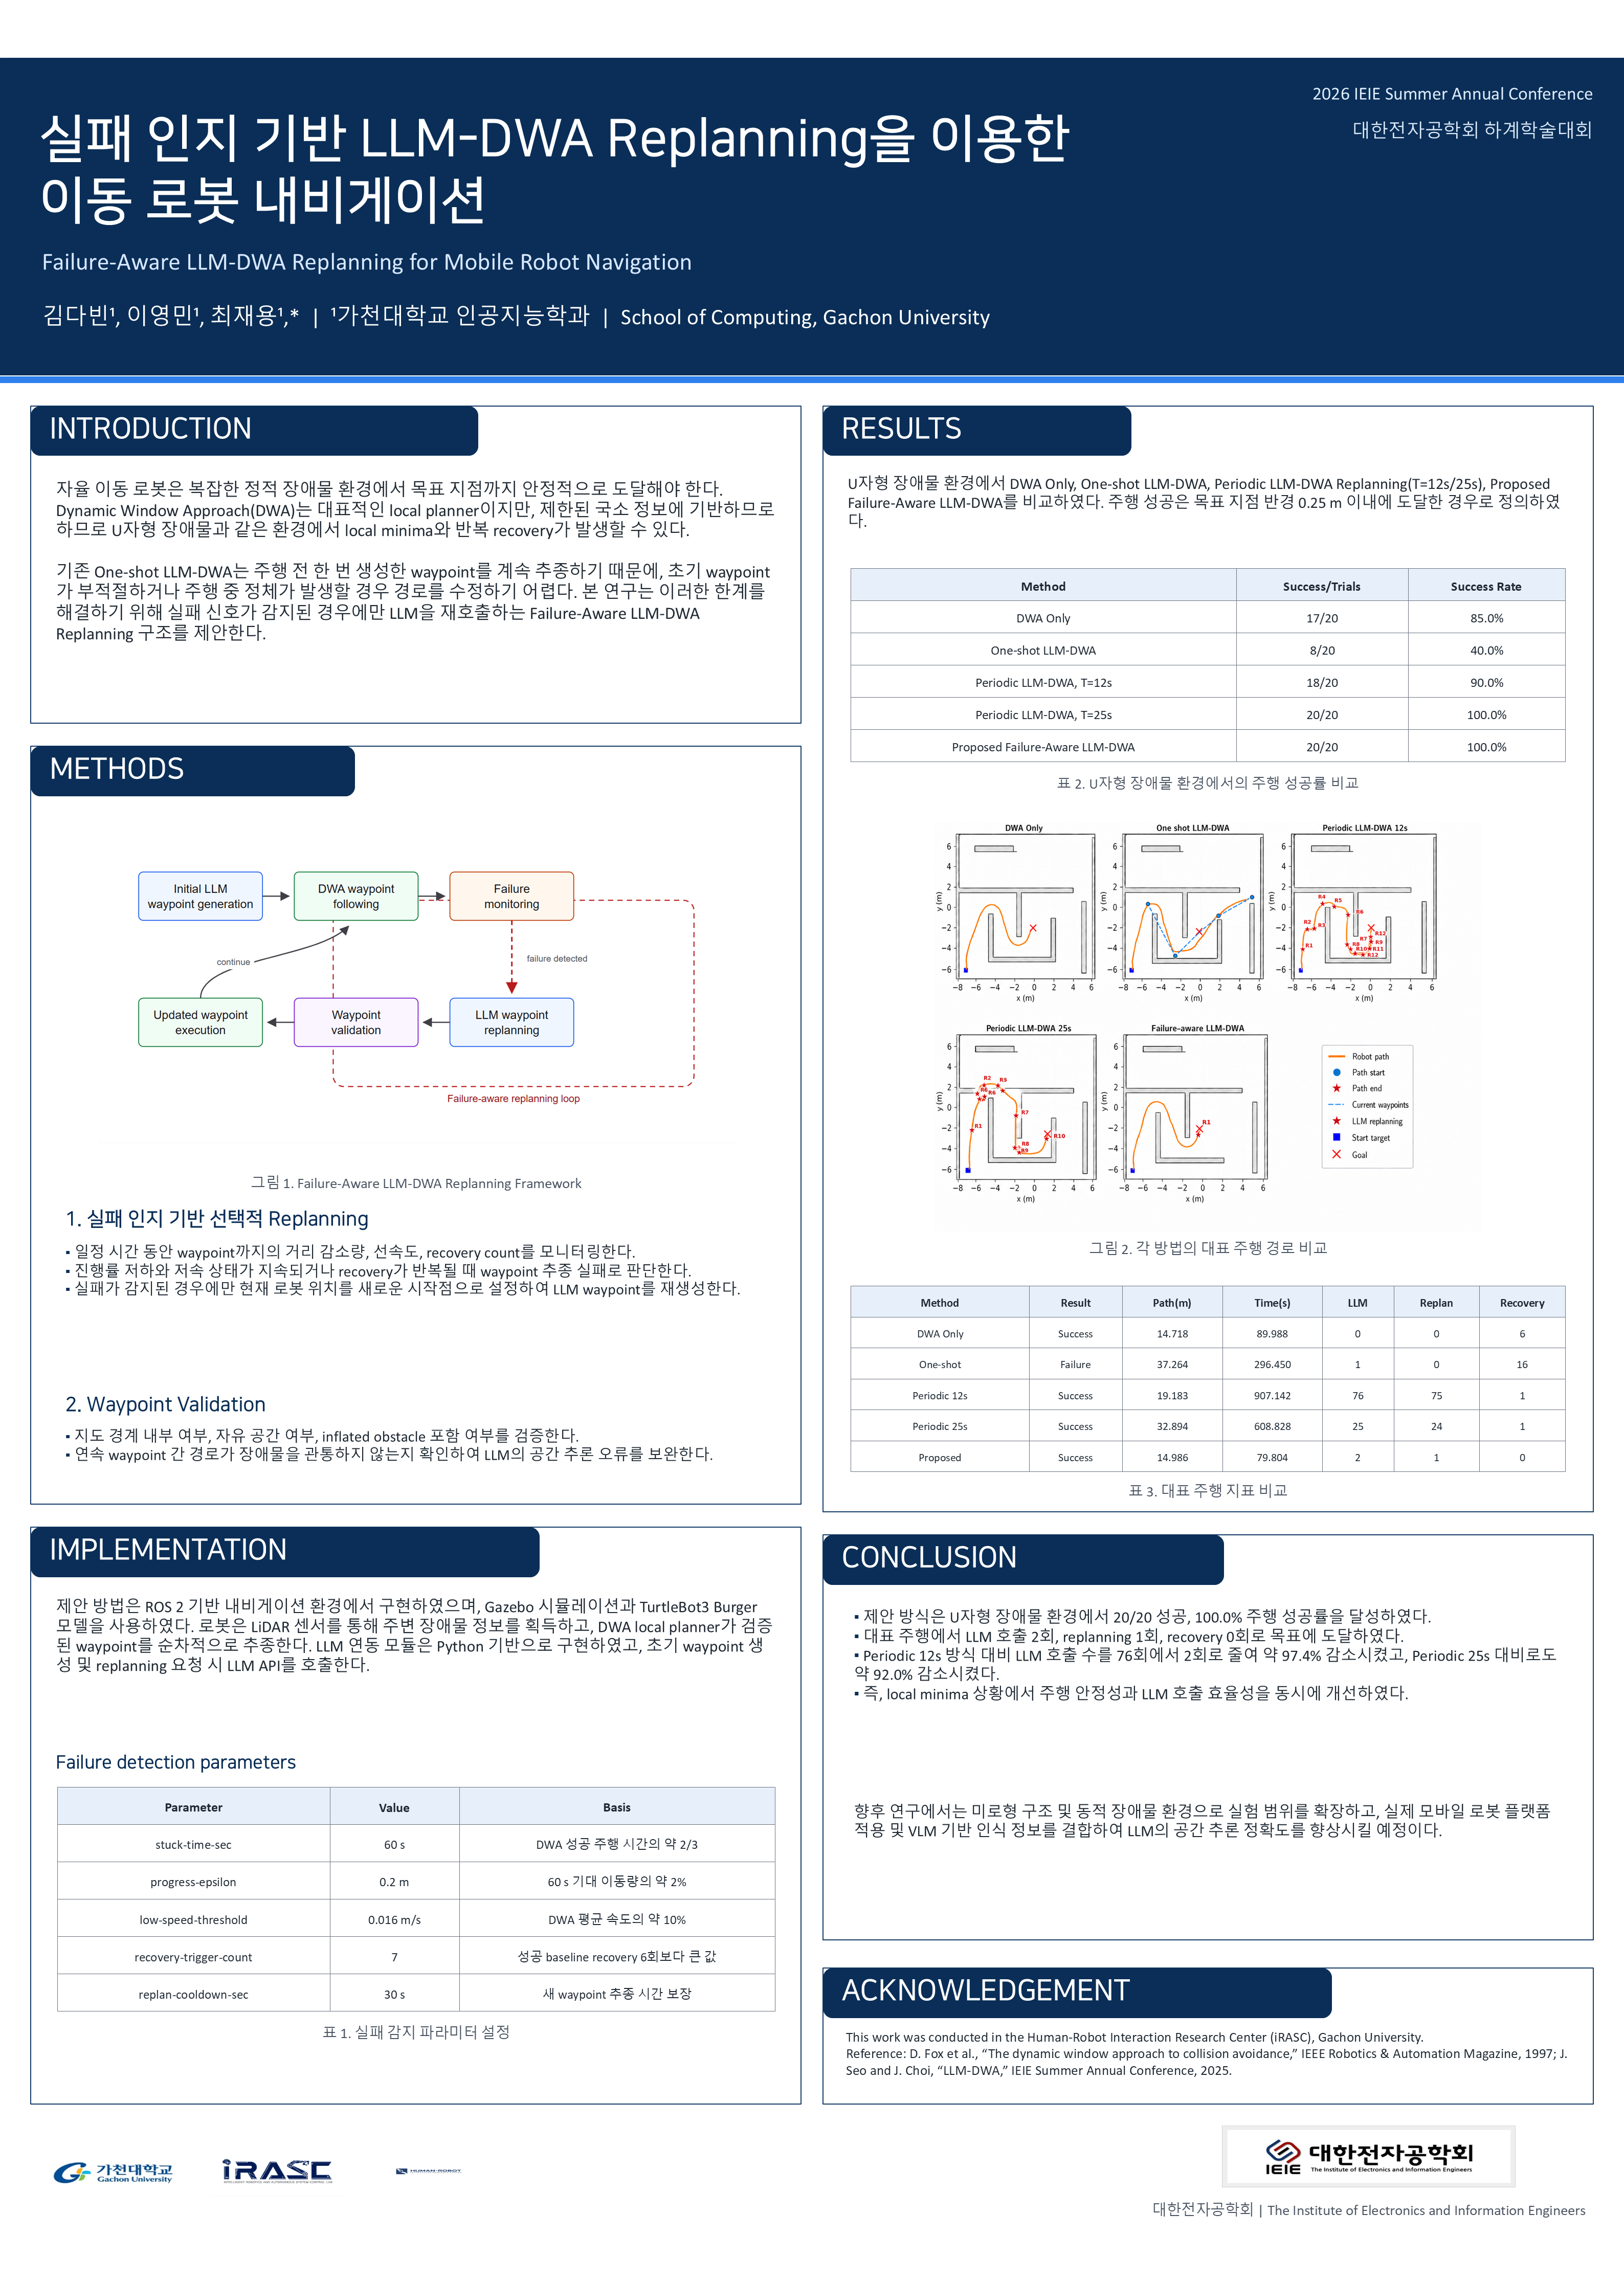
실패 인지 기반 LLM-DWA Replanning을 이용한 이동 로봇 내비게이션
Dabin Kim과 Youngmin Lee가 공동 1저자입니다.
논문 PDF 다운로드연구 요약
실패 인지 기반 LLM-DWA는 정적 U자형 장애물 시뮬레이션 환경의 20회 실험에서 100%의 내비게이션 성공률을 달성했습니다.
가장 높은 성공률을 보인 주기적 재계획 비교군과 동일한 성공률을 기록하면서, 논문에 보고된 대표 주행 사례에서는 더 적은 LLM 호출로 목표에 도달했습니다.
내 기여
- 기존 LLM-DWA 연구에 실패 인지 기반 경로 재계획을 도입하는 연구 주제를 공동 수립했습니다.
- 정적 장애물 환경에서 비교 실험을 설계하고, 초기 환경 구성부터 실험 수행과 결과 검증까지 담당했습니다.
- 제안 방법의 실패 감지 신호와 임계값을 정의하고, 주요 파라미터를 조정했습니다.
연구 개요
복잡한 정적 환경에서 이동 로봇이 주행에 실패했을 때 경로를 다시 계획하는 LLM-DWA 방법을 제안했습니다. LLM이 생성한 경유점과 DWA 기반 지역 경로 계획을 결합하고, 실패 신호가 감지될 때만 새 경유점을 요청합니다.
U자형 장애물 시뮬레이션에서 20회 모두 목표에 도달해 가장 높은 성공률을 보인 주기적 재계획 방법과 같은 100% 성공률을 기록했습니다. 논문에 제시한 대표 주행 사례에서는 LLM 호출과 복구 동작도 줄었습니다.
연구 배경
DWA는 로봇의 속도와 가속도 제약을 고려하여 지역적인 이동 명령을 생성합니다. 그러나 제한된 국소 정보에 기반하므로 U자형 장애물과 같은 구조에서 지역 최솟값에 빠져 정체될 수 있습니다.
LLM이 생성하는 waypoint는 상위 수준의 경로 정보를 제공하지만, One-shot LLM-DWA는 내비게이션 중 초기 waypoint를 수정할 수 없습니다.
초기 waypoint가 부적절하거나 로봇이 정체되면 지역 경로 계획기가 비효율적인 경로를 계속 추종할 수 있습니다. 본 연구에서는 선택적 경로 재계획과 waypoint 검증을 통해 이러한 한계를 보완합니다.
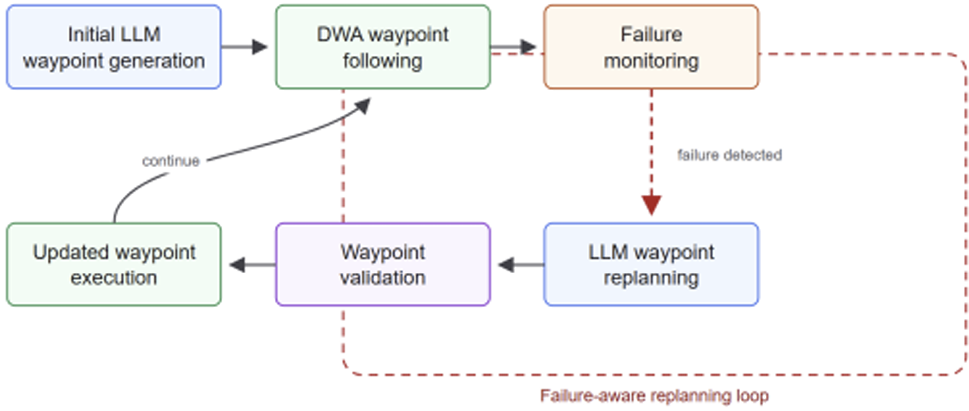
실패 인지 기반 경로 재계획
현재 waypoint까지의 진행량, 로봇의 선속도, Nav2 복구 동작 횟수를 모니터링합니다. 진행량 부족과 저속 상태가 지속되거나 복구 동작이 반복되면 경로 재계획을 수행합니다.
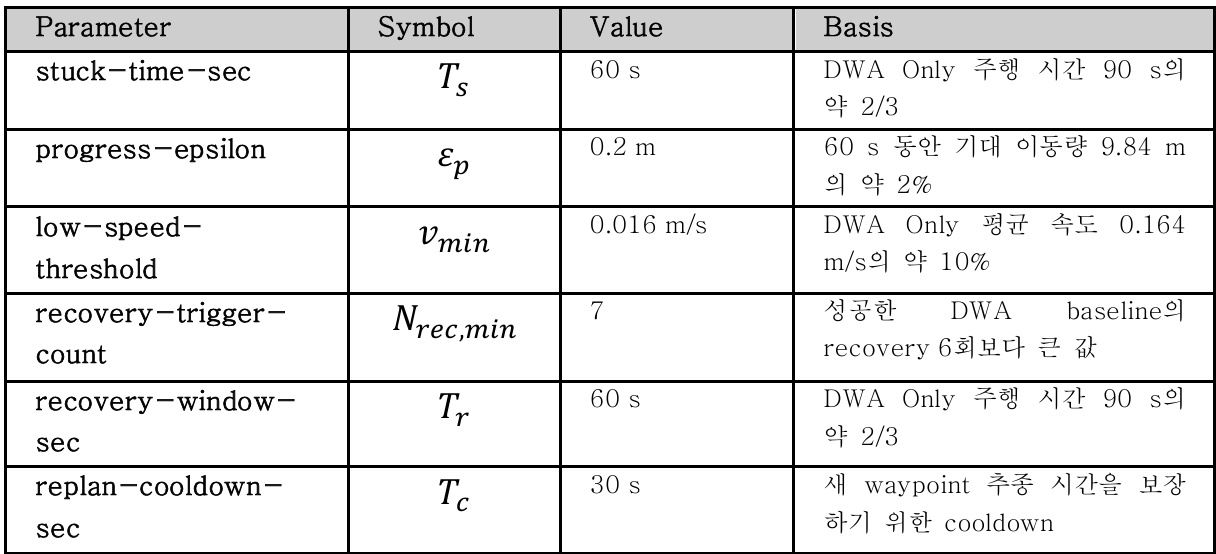
실패 감지에는 60초의 진행량 관찰 구간, 0.2 m의 최소 거리 감소량, 0.016 m/s의 저속 임계값을 사용합니다. 복구 동작 기반 임계값은 60초 내 7회이며, 새 waypoint를 추종할 시간을 확보하기 위해 재계획 사이에 30초의 대기 시간을 둡니다.
일시적인 속도 저하로 불필요한 재계획이 발생하지 않도록, DWA Only의 대표 성공 주행을 기준으로 파라미터를 보수적으로 설정했습니다.
실패가 감지되면 현재 로봇 위치를 새로운 시작점으로 설정합니다. LLM에는 현재 위치, 목표 위치, 현재 waypoint와 실패 감지 정보를 전달하며, 갱신된 waypoint 시퀀스를 JSON 형식으로 반환받습니다.
Waypoint 검증
생성된 waypoint는 내비게이션 시스템에 전달하기 전에 검증합니다. 각 waypoint는 지도 경계 내부의 자유 공간에 위치해야 하며, 로봇 반경과 안전 여유를 반영하여 확장한 장애물 영역 밖에 있어야 합니다.
연속된 waypoint 사이의 연결 구간도 격자 셀을 샘플링하여 장애물 관통 여부를 확인합니다.
유효하지 않은 waypoint는 제거하거나, 필요한 경우 LLM에 새로운 시퀀스를 요청합니다. 이를 통해 LLM이 생성한 waypoint의 공간적 오류를 실행 전에 확인합니다.
실험 구성
ROS 2와 Gazebo에서 LiDAR 센서를 사용하는 TurtleBot3 Burger 모델과 DWA 기반 지역 경로 계획기를 구성했습니다. LLM 연동 모듈은 Python으로 구현했습니다.
정적 U자형 장애물 환경에서 DWA Only, One-shot LLM-DWA, 12초 및 25초 주기의 Periodic LLM-DWA Replanning, 제안하는 실패 인지 기반 방법을 비교했습니다.
각 설정에서 동일한 시작점과 목표점을 사용하여 20회씩 실험했으며, 목표점 반경 0.25 m 이내에 도달하면 성공으로 판정했습니다.
평가지표는 내비게이션 성공률, 경로 길이, 이동 시간, 복구 동작 횟수, LLM 호출 횟수와 경로 재계획 횟수입니다.
실험 결과
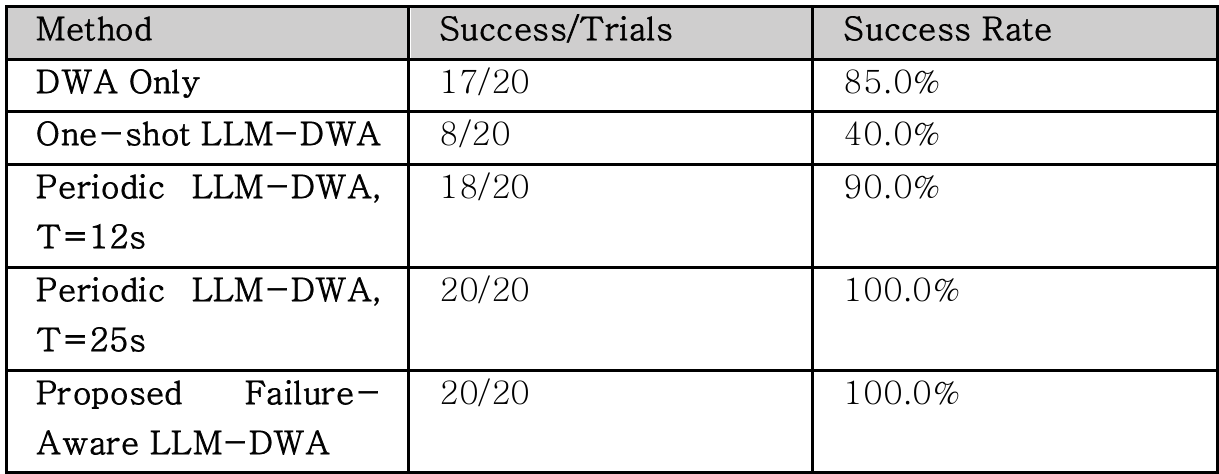
제안 방법은 20회 모두 목표 도달에 성공했습니다. 25초 주기 재계획도 20/20의 성공률을 달성했으며, 12초 주기 재계획은 18/20, DWA Only는 17/20, One-shot LLM-DWA는 8/20의 성공률을 보였습니다.
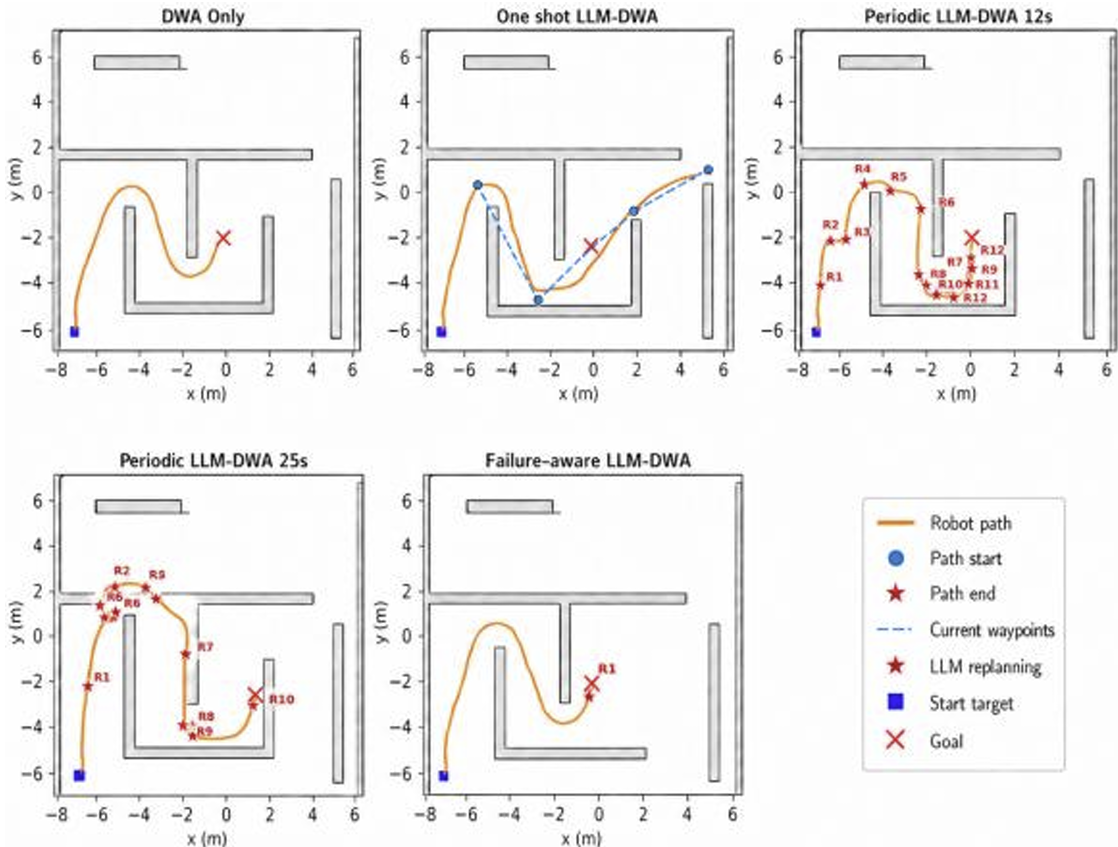
논문에 보고된 대표 주행 사례에서 제안 방법은 LLM 호출 2회와 경로 재계획 1회로 목표에 도달했으며, Nav2 복구 동작은 발생하지 않았습니다. 경로 길이는 14.986 m, 이동 시간은 79.804초였습니다.
주기적 재계획의 대표 사례에서는 12초 주기에서 LLM 호출 76회, 25초 주기에서 25회가 발생했습니다.
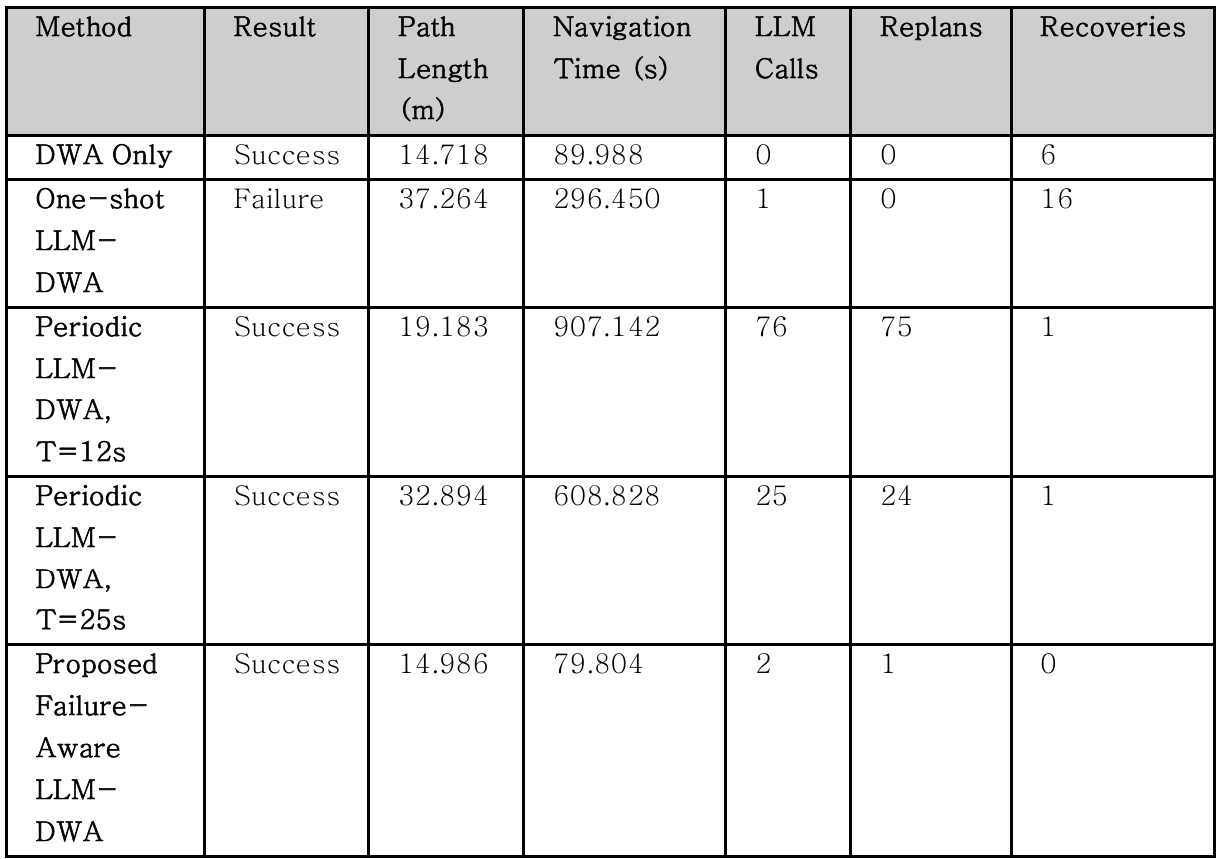
실험 결과는 해당 환경에서 실패 신호에 따른 선택적 재계획이 목표 도달 성공률을 유지하면서 불필요한 LLM 호출을 줄일 수 있음을 보여줍니다. 성공률은 설정별 20회 전체 실험의 결과이며, 나머지 지표는 전체 실험의 평균이 아닌 대표 주행 사례의 값입니다.
연구 범위 및 향후 연구
본 연구는 시뮬레이션의 정적 U자형 장애물 환경에서 평가했습니다. 동적 장애물과 실제 로봇 실험은 향후 연구 과제로 제시합니다.
향후에는 미로와 같은 복잡한 정적 환경 및 동적 장애물 환경으로 평가 범위를 확장하고, 실제 모바일 로봇에 적용하여 시뮬레이션과 실제 환경의 성능 차이를 분석할 계획입니다.
구조화된 지도 정보나 VLM 기반 인식 정보를 결합하여 LLM의 공간 추론 정확도를 높이는 방향도 제시합니다.
포스터·발표·현장 사진